Vb Vision
ルールベースと AI の
開発環境と
つまずくのは、作った後です
どちらを
| 既製品 | 専用開発 | Vb Vision なら | |
|---|---|---|---|
| 仕様が | 使える | コードに | 処理を |
| 判定が | 途中の | 見る | 途中の |
| 担当者が | 設定の | 書いた | 組み立てが |
何ができるか
寸法を
 刃先の
角度 刃物の測定 先端角度を 測る  穴位置の
検査 円を推定して 中心位置を 出す  3 次元の
高さ計測 3D カメラで段差や 反りを 測る  個体
管理 バーコードや 2 次元コードを読む  チップの
有無検査 見本と照合して 部品の 欠品を 見つける  メータの
読み取り 指針の位置を 輪郭から 読む  形状の
検査 境界を検出して 形を たどる 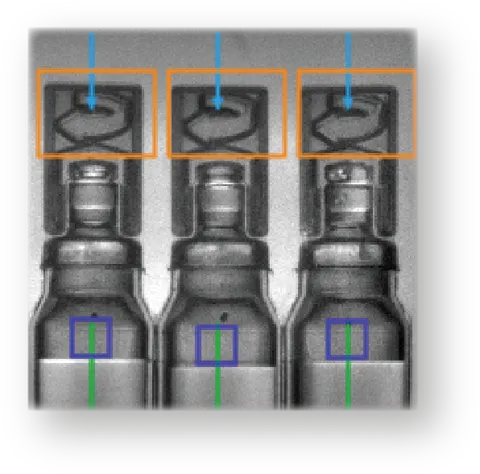 ボトルの
検査 液面やキャップの 位置を 輪郭から 確認する 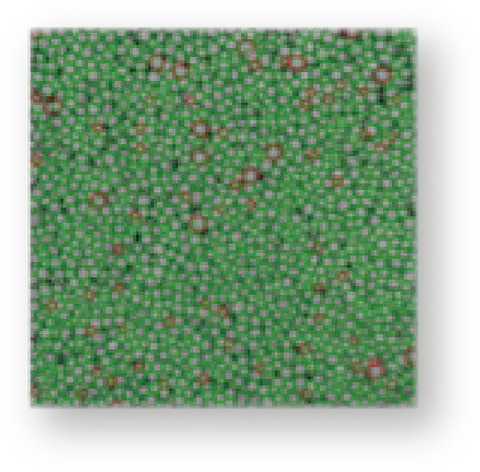 粒の
分類検査 個々の粒を 切り分けて 種別ごとに 数える 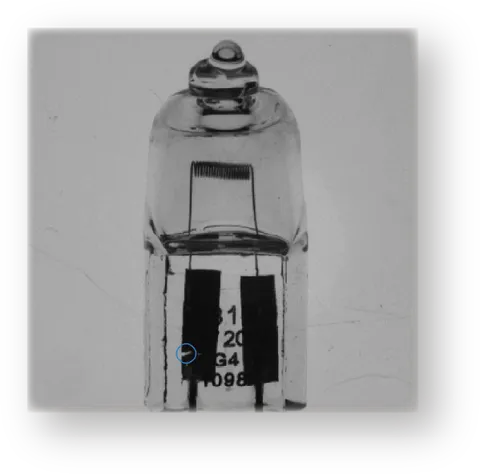 ガラス管の
外観検査 透明体の傷や 異物を 捉える 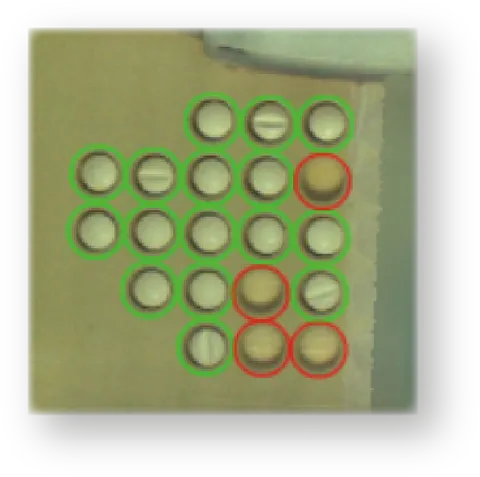 錠剤の
検査 欠けや割れを 外観から 判定する 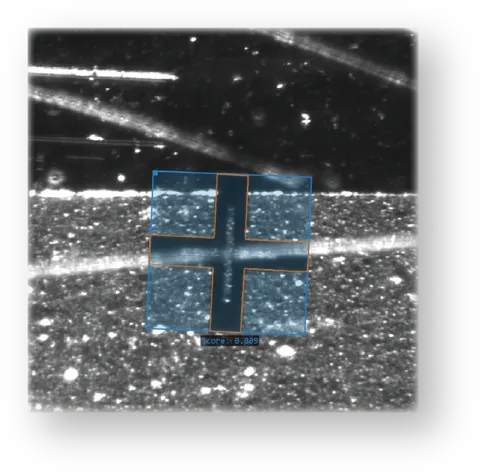 位
置決め 見本と照合して 位置を 合わせる 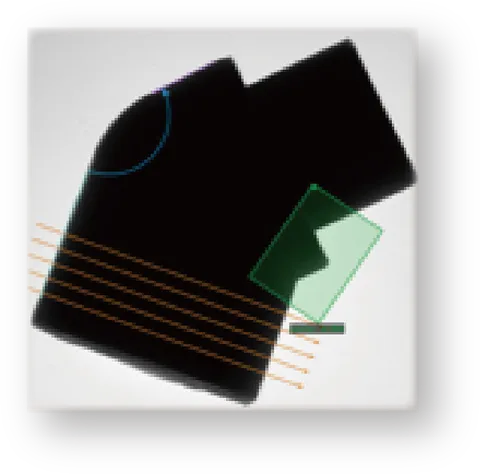 金属部品の
形状検査 輪郭から欠けや 変形を 見る 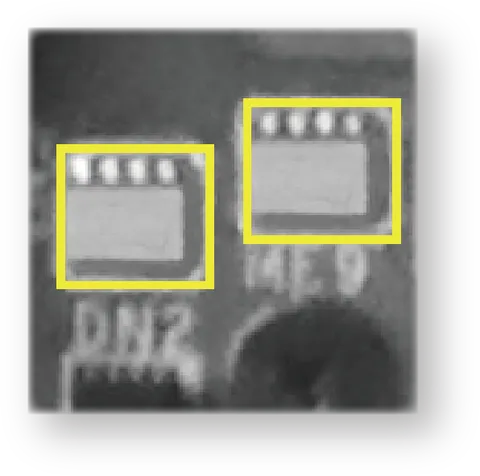 IC の
位置決め 実装位置のずれを 見本と 照合して 補正する 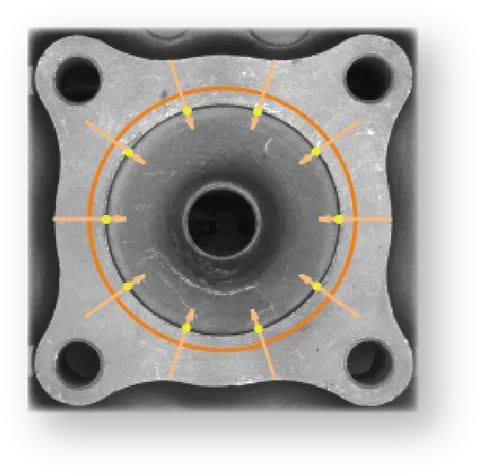 寸法・
形状の 輪郭を検査 たどって 寸法を 測る
組み立て方
フィルタを
組み立てる
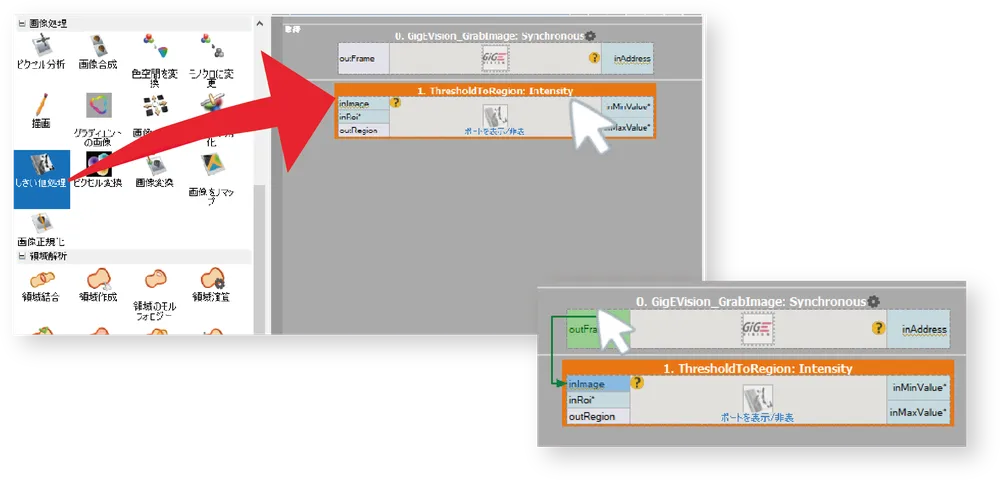 フィルタを
選ぶ 画面に置く マウスでつなぐ 見ながら
調整する 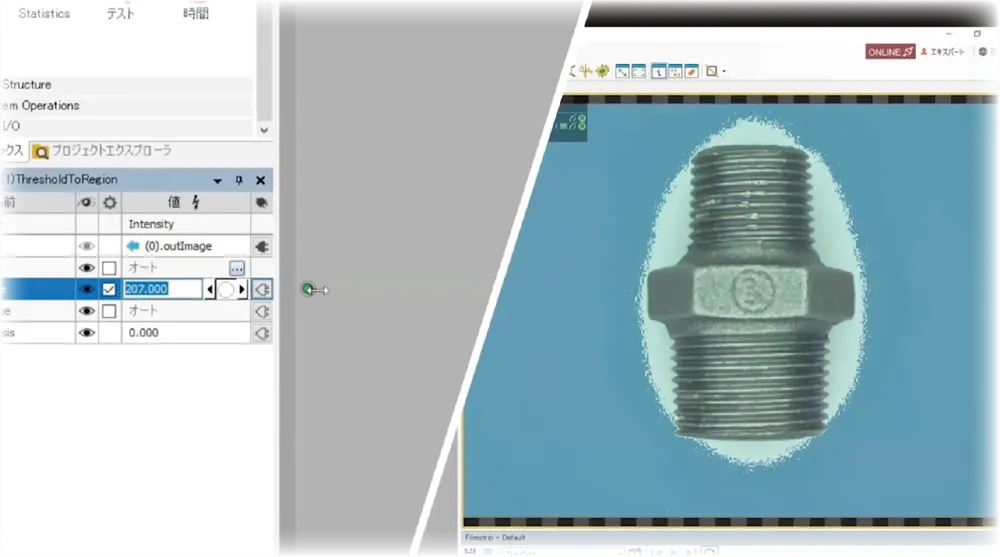 しきい値を
変える その場で 結果が 変わる 運転画面を
作る 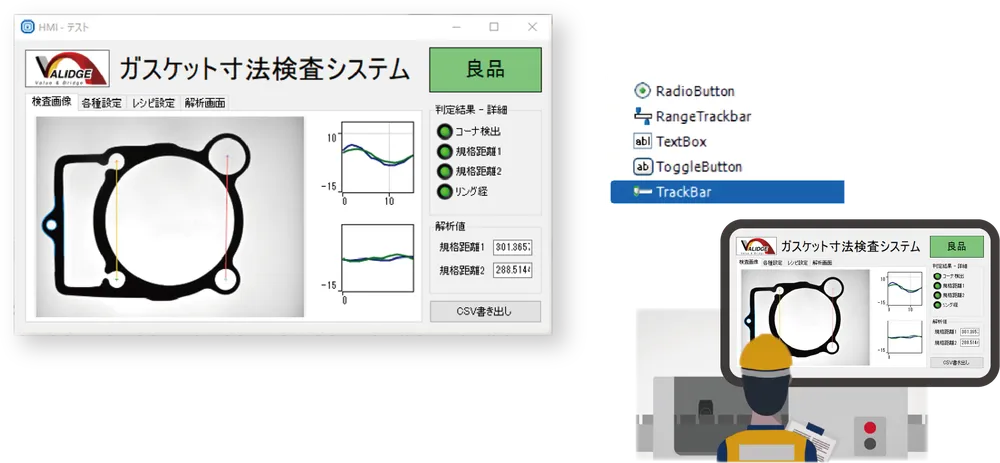 運転画面を
組む パーツを選ぶ 現場でそのまま 使える
ノーコードでも、処理の幅と速さは妥協しない
画像処理と
| フィルター | Vb Vision | 他社製品 | OpenCV 4.2 |
|---|---|---|---|
| ネガポジ反転 | 0.030 ms | 0.032 ms | 0.025 ms |
| 画像の | 0.029 ms | 0.047 ms | 0.036 ms |
| 画像の | 0.036 ms | 0.045 ms | 0.030 ms |
| RGB画像から | 0.127 ms | 1.026 ms | 0.129 ms |
| ガウシアンフィルタ | 0.031 ms | 0.035 ms | 0.037 ms |
| ガウシアンフィルタ | 0.033 ms | 0.073 ms | 0.052 ms |
| ガウシアンフィルタ | 0.311 ms | 0.355 ms | 0.240 ms |
| 平滑化フィルタ | 0.100 ms | 0.102 ms | 0.291 ms |
| 画像収縮 | 0.030 ms | 0.035 ms | 0.050 ms |
| 画像収縮 | 0.030 ms | 0.036 ms | 0.059 ms |
| 輪郭検出 | 0.032 ms | 0.035 ms | — |
| 輪郭検出 | 0.034 ms | 0.040 ms | — |
| しきい | 0.043 ms | 0.076 ms | — |
| 領域分割 | 0.119 ms | 0.206 ms | — |
| 画像の | 0.131 ms | 0.108 ms | 0.052 ms |
※ ベンチマークの
結果だけでなく、途中まで見える
画像処理は、
処理ごとの
処理ごとの
ThresholdToRegionOpenRegionSplitRegionIntoBlobs
つまみを
実機の画面を見る
AI とルールベースを組み合わせる
AI には
合否の
AI を
AI は
使える AI の種類
検査の
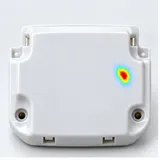
- 異常検出
- 良品だけで
学習する。 未知の不良にも 反応する 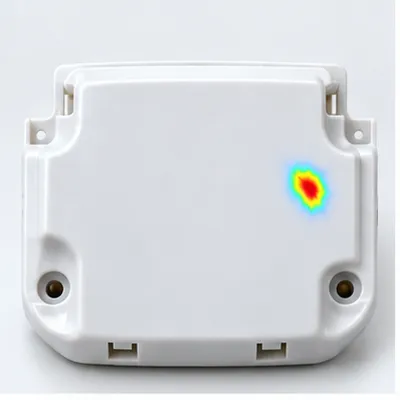
良品の
画像だけで 学習データに学習でき、 そこから 外れた ものを 見つけます。 無い 不良品を未知の 不良にも 反応します。 追加で 学習させると、 許容する ばら つきの 範囲を 絞り込めます。 出力
:異常度を 示すヒートマップ、 正常/異常の 判定、 異常スコア 例:
箱詰めの 検査、 繊維の ほつれ - 特徴検出
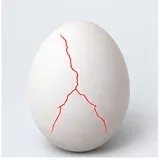
- 塗って
教える。 手間と引き換えに 精度が 上がる 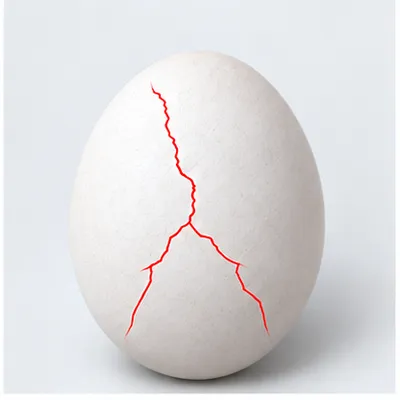
画素の
単位で 不良品の特徴の ある 場所を 特定します。 画像に 範囲の対して、 検出したい 範囲を マウスで 塗って 学習させます。 指定は 要りますが、 その 分だけ 精度が 高くなります。 出力
: 特徴の 一致度を 示すヒートマップ (座標や 個数と しては 出ません) 例:鶏卵の
割れ、 建材の 割れや 節 - 領域分
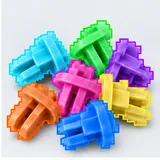
割認識 - 画素単位で
塗り分ける。 位置と種別を 同時に 出す 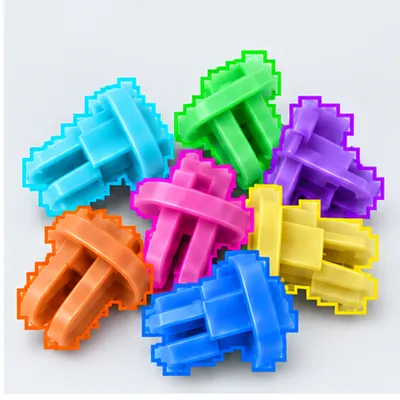
画像の
中の 結果は対象を 画素単位で 塗り分け、 位置の 特定と 種別の 判定を 同時に 行います。 種別・領域・スコアと して 出るので、 ロボットで 摘まむ 位置を 決める 用途にも 使えます。 出力
:対象ごとの 領域 (マスク)、 種別、 スコア 例:ロボットで
摘まむ 位置を 決める - 位置検出
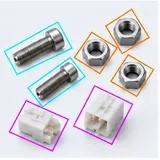
- 対象の
位置を 学習は四角い 枠で 返す。 枠で 囲むだけ 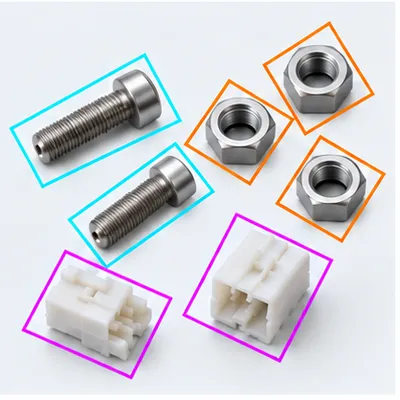
画像の
中の 学習は、対象を 四角い 枠 (バウンディングボックス)で 検出します。 対象を 形状までは四角で 囲むだけで 済みます。 問わず、 位置と 個数を すばやく 把握したい 場面に 向きます。 出力
: 向きに 合わせて 回転する 枠の 位置、 種別、 スコア - 分
類 - 画像が
どの 学習は種別かを 判定する。 ラベルを 付けるだけ 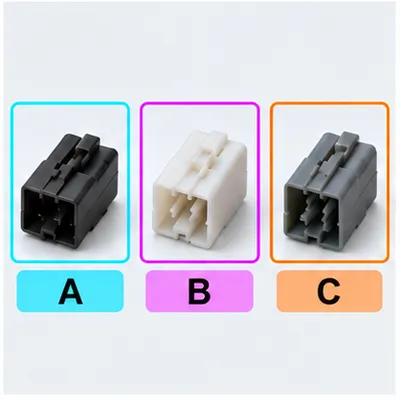 判定は
画像 1 枚に つき 1 つ。 図は 3 枚分の 結果を 並べた もの 画像 1 枚が
どの 学習は、種別かを 判定します。 画像ごとに 画像内の正解の ラベルを 付けるだけで 済みます。 どこに 何が あるかまでは 扱いません。 出力
:画像全体の 種別、 スコア - ポイント検出
- 特定の
点の 座標と 種別を 返す 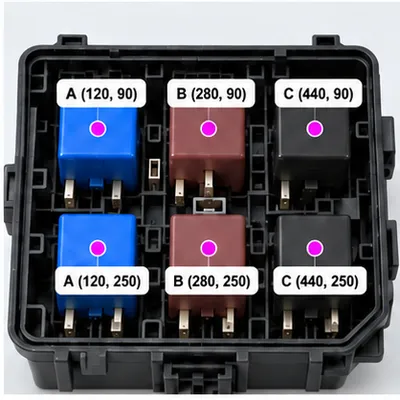
画像の
中の 学習は、特定の 点の 座標と 種別を 返します。 対象の 角や点を クリックして 種別を 教えるだけです。 継ぎ目など、 位置を 数値で 扱いたい 場面に 向きます。 出力
:点の 座標、 種別、 スコア - 文字認識
- 印字や
刻印を 先に読み取る。 場所を 探して 精度を 上げる 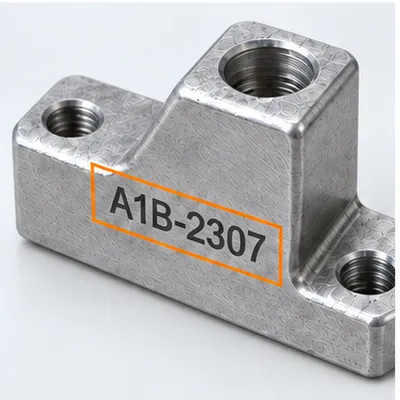
印字や
刻印を 文字を読み取ります。 読む前に、 先に文字の ある 場所を 探す 処理を 通します。 位置を 絞る ことで、 背景の 模様や 照明の むらに 引きずられにくくなります。 出力
:読み取った 文字列、 スコア
現場の機器とつながる
カメラ、
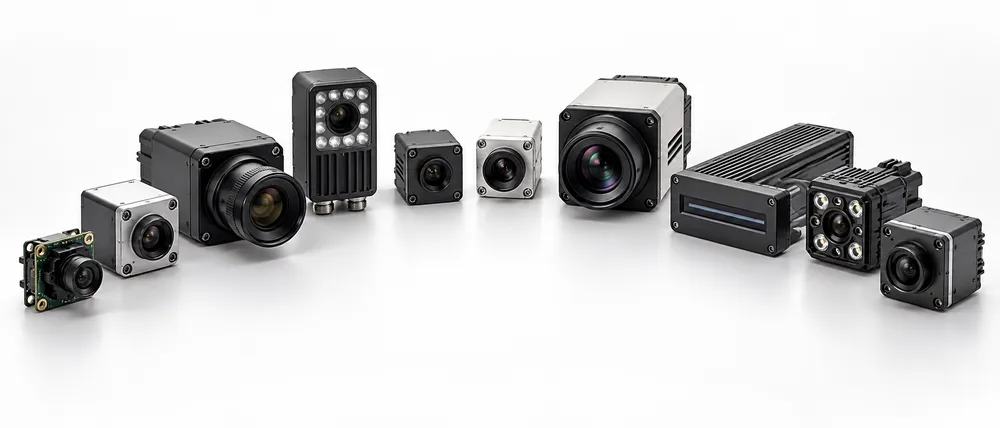
検査ニーズに合ったカメラが選べる
カメラは、
GigE Vision と GenTL に
PLC や上位の機器と接続する
- 上位通信
- CC-Link/EtherNet/IP/EtherCAT/PROFINET/Modbus TCP/OPC UA
- シリアル
- RS-232C/RS-485
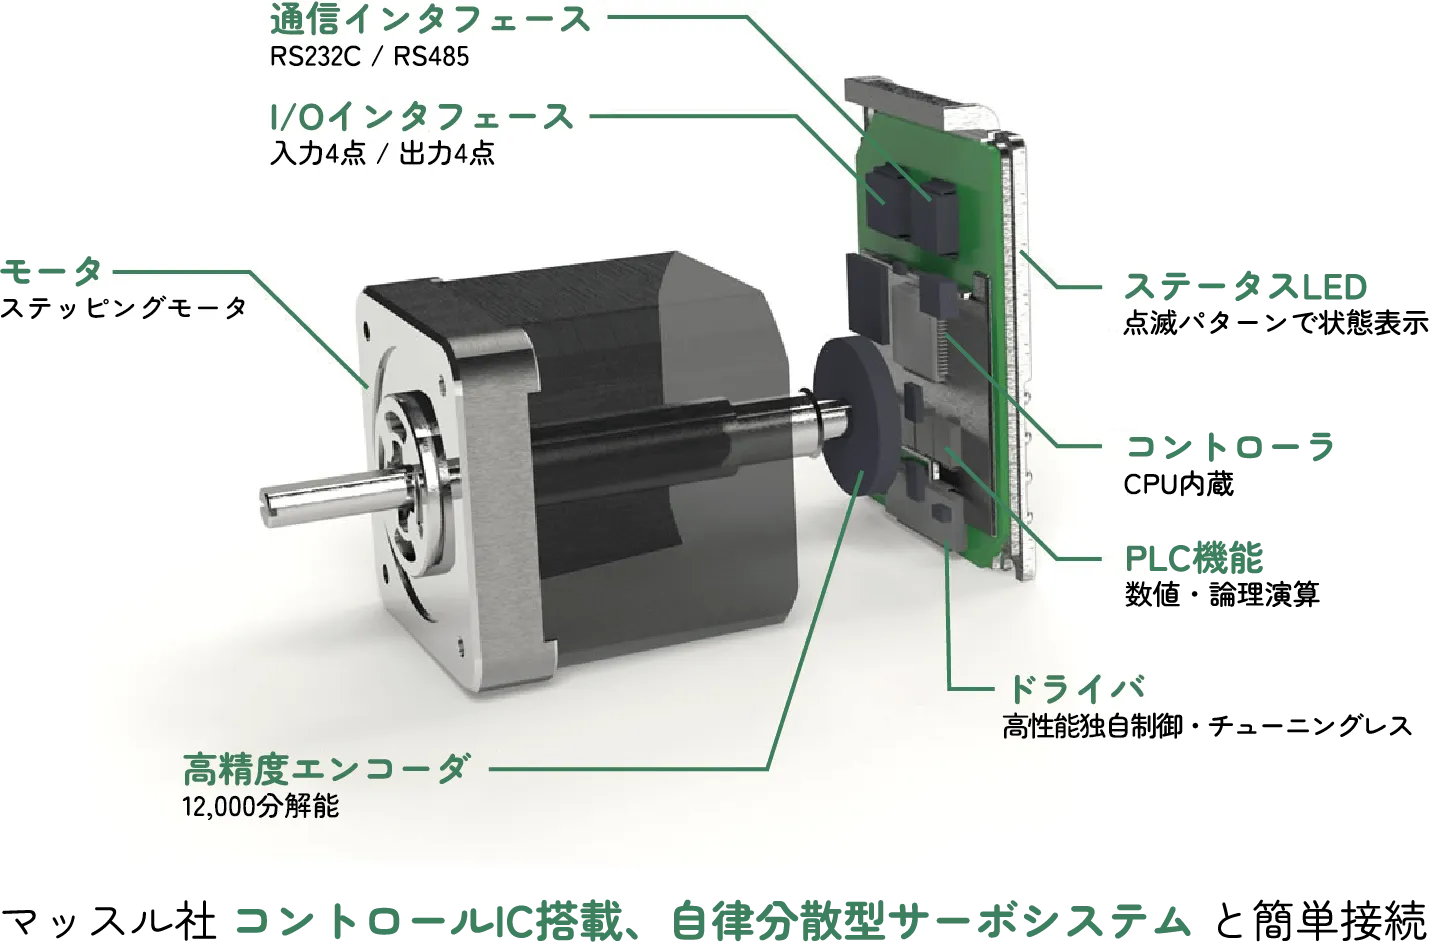
モータに指令値を直接送る
搬送や
ロボットシリンダー、
光の当て方を変えて、見えにくいものを写す
傷や
Vb Vision の
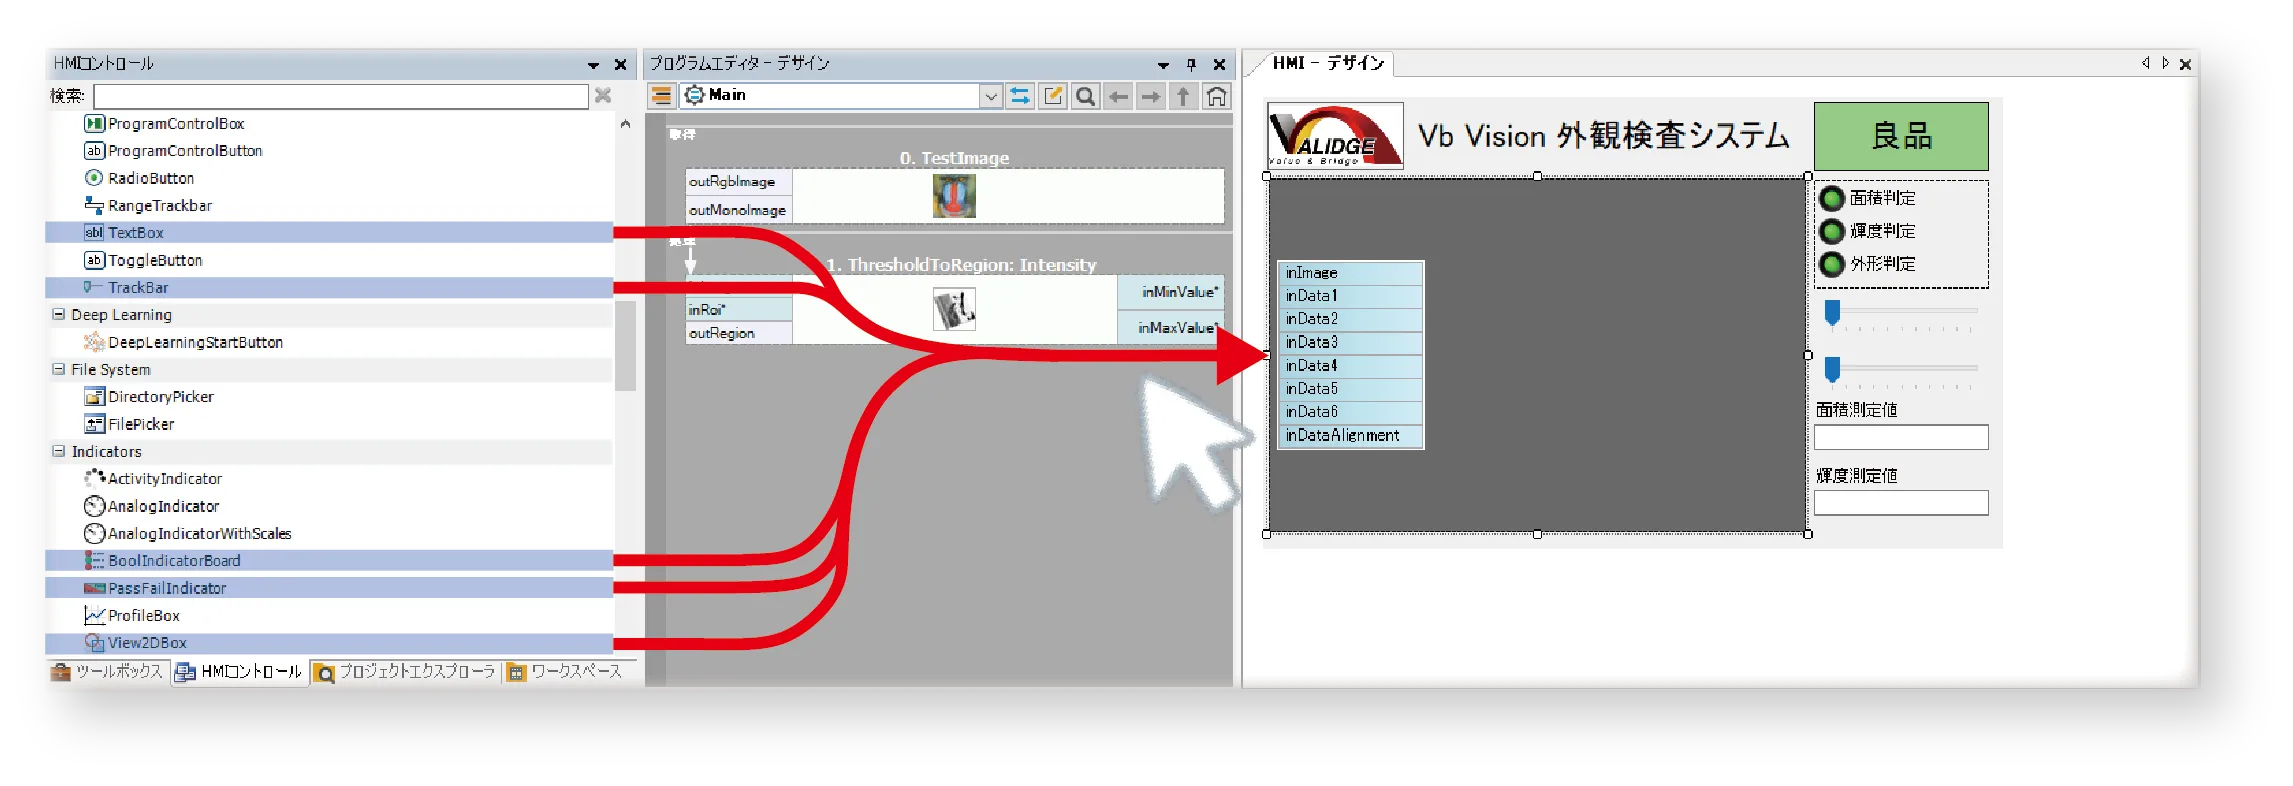
運転画面も同じ環境で作る
検査を
- 自由な
レイアウト - ロゴの
表示 - 測定値の
表示 - 設定値の
調整 - 検査領域の
設定 - レシピの
切り替え - デバッグ表示
- 画面ごとの
パスワード
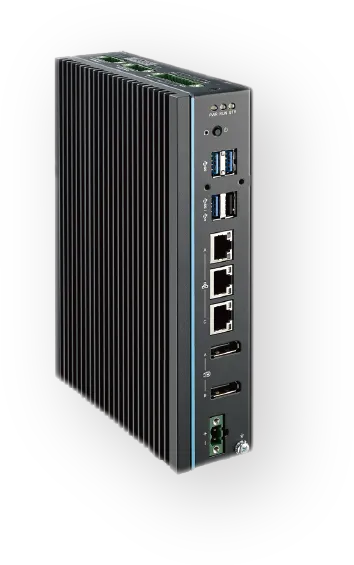
ラインナップ
検査の
 | 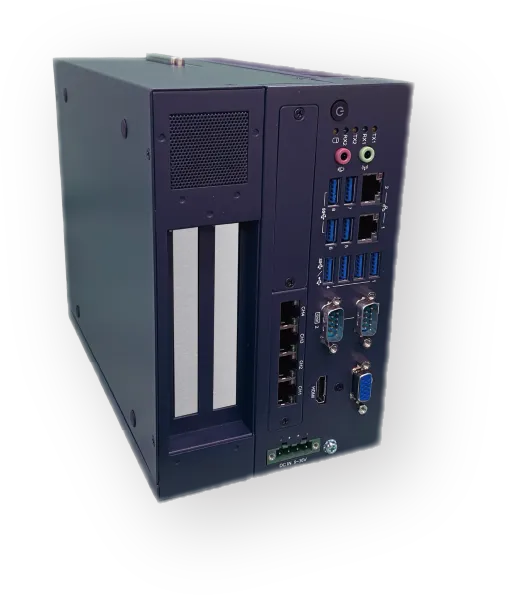 | 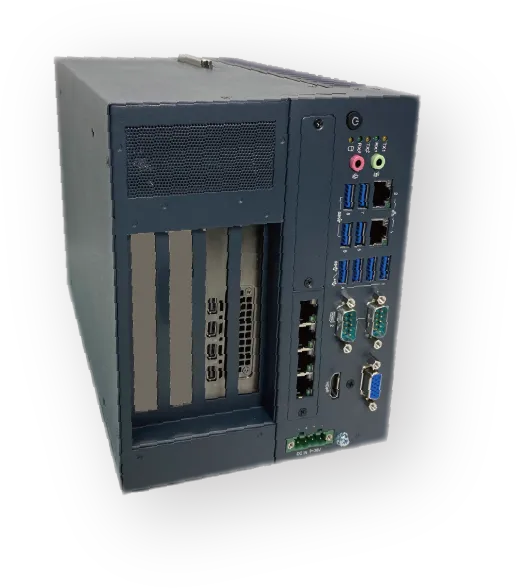 | |||
| 系統 | VB-1 シリーズ | VB-3 シリーズ | VB-3AI シリーズ | ||
|---|---|---|---|---|---|
| 型式 | VB-1S0PRO | VB-3S2PRO | VB-3H4PRO | VB-3AIS2PRO-2000A | VB-3AIH4PRO-4000A |
| CPU | Core i5 | Core i5 | Core i9 | Core i5 | Core i9 |
| メモリ | 8GB | 32GB | 64GB | 32GB | 64GB |
| ディスク容量 | 64GB | 512GB | 1TB | 1TB | 2TB |
| USB | 3 x USB3.2(Gen2)1 x USB2.0 | 2 x USB3.2(Gen2)6 x USB3.2(Gen1) | 2 x USB3.2(Gen2)6 x USB3.2(Gen1) | 2 x USB3.2(Gen2)6 x USB3.2(Gen1) | 2 x USB3.2(Gen2)6 x USB3.2(Gen1) |
| イーサネット | 2 x 1GbE1 x 2.5GbE | 2 + 4 x 1GbE | 2 + 4 x 1GbE | 2 + 4 x 1GbE | 2 + 4 x 1GbE |
| シリアル | 4 | 2 | 2 | 2 | 2 |
| 入出力 | 入力8 / 出力8 | 入力16 / 出力8 | 入力16 / 出力8 | 入力16 / 出力8 | 入力16 / 出力8 |
| AI機能 | — | — | — | NVIDIA RTX 2000Ada 16GB | NVIDIA RTX 4000SFF Ada 20GB |
全機種に共通の仕様
| 電源 | 入力電圧範囲 | 9〜 36VDC |
|---|---|---|
| 消費電力 | 最大:230W | |
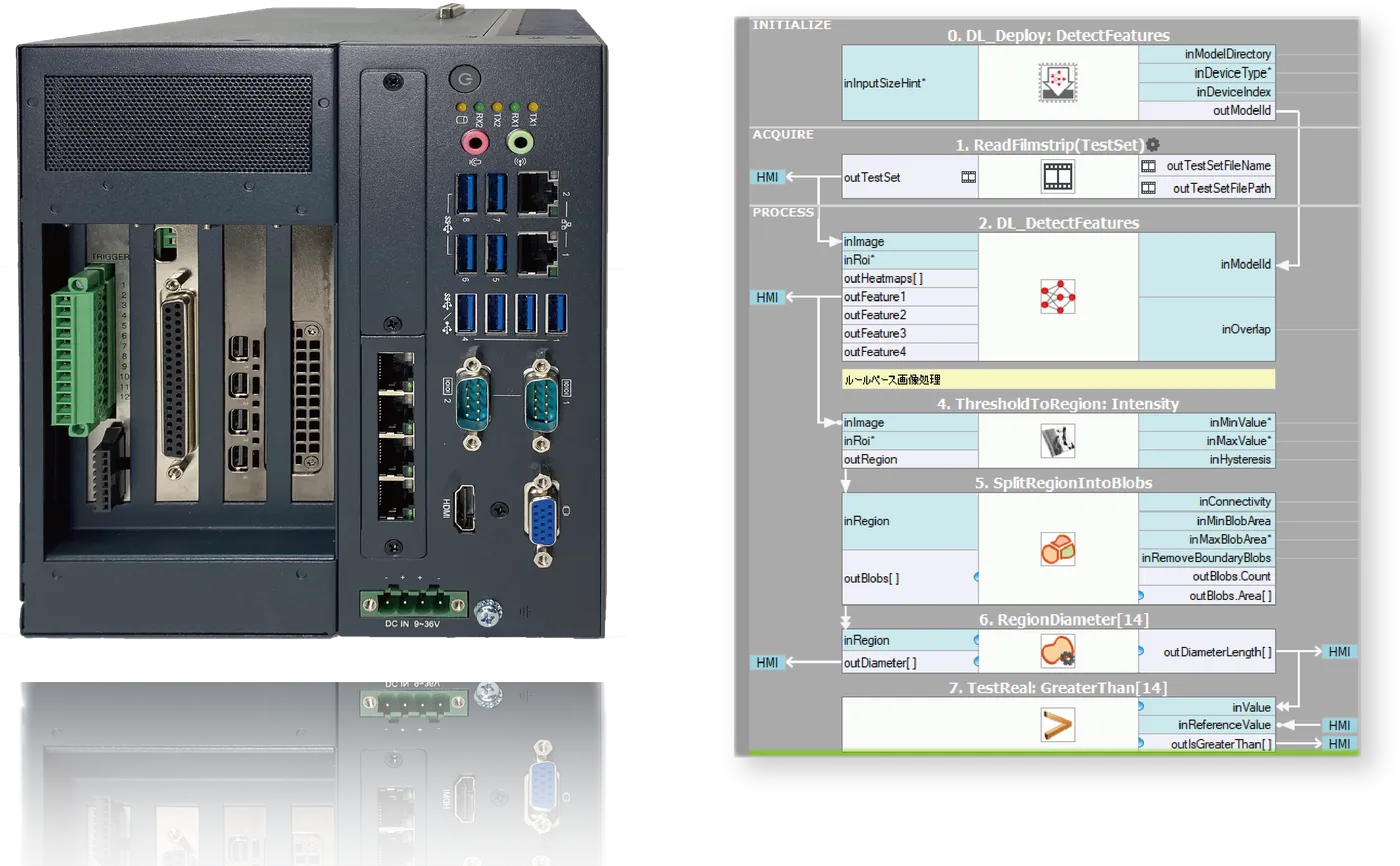
| 寸法・ | 外形寸法 (WxHxD) | 77 〜 163 x 192 x 230 mm |
| 質量 | 2.8 kg 〜 4kg | |
| 設置 / 取付 | VB3 Series : 据置 / 壁掛 | |
| 認証 | EMC | CE/FCC Class A,CCC, BSMI |
| 安全性 | CB/UL, CCC, BSMI | |
| 環境 | 温度 | 動作時 : -10 ~ 40 °C |
| 湿度 | 95% @ 40°C (結露 | |
| 振動 | 動作時 : 3Grms | |
| 衝撃 | 動作時 : 20G, |
拡張モジュール(オプション)
必要な
- インタフェース
- CoaXPress/10 Giga Ethernet/Camera Link/拡張 COM ポート/CC-Link
- 照明・制御
- LED コントローラ/スマートリレー/LED 60W
(外付け) /LED 120W (外付け) - リモート I/O
- アナログ入出力/デジタル入出力/高速アナログ入力/温度
入力/エンコーダ入力/高速カウンター
これまでの開発資産を活かす
標準の
自作の
ユーザフィルタの例を見る(C++)
// しきい値で 2 値化するユーザフィルタの例
#include "UserFilter.h"
#include "AVL_Lite.h"

namespace avs
{
  class CustomThreshold : public UserFilter
  {
    avl::Image outImage;

  public:
    // フィルタの定義(名前・分類・入出力ポート)
    void Define() override
    {
      SetName(L"CustomThreshold");
      SetCategory(L"Image::Image Thresholding");
      SetTip(L"Binarizes 8-bit images");
      AddInput(L"inImage", L"Image", L"");
      AddInput(L"inThreshold", L"Integer<0, 255>", L"128");
      AddOutput(L"outImage", L"Image");
    }

    // フィルタの処理
    int Invoke() override
    {
      avl::Image inImage;
      int inThreshold;
      ReadInput(L"inImage", inImage);
      ReadInput(L"inThreshold", inThreshold);

      outImage.Reset(inImage, atl::NIL);
      for (int y = 0; y < inImage.Height(); ++y)
      {
        const atl::uint8* p = inImage.RowBegin<atl::uint8>(y);
        const atl::uint8* e = inImage.RowEnd<atl::uint8>(y);
        atl::uint8* q = outImage.RowBegin<atl::uint8>(y);

        while (p < e)
          (*q++) = (*p++) < inThreshold ? 0 : 255;

        ThrowIfCancelled();
      }

      WriteOutput(L"outImage", outImage);
      return INVOKE_NORMAL;
    }
  };
}